

SDK DJI
Drone
Réception de la trajectoire calculée, commandes de mission, télémétrie et retour vidéo FPV.
DGAC / DSNA · Application métier Android
Une application dédiée au contrôle en vol par drone des moyens de radionavigation ILS et VOR. De la préparation de la mission à l’exploitation des résultats, UFIS réunit les outils dont les équipes ont besoin sur le terrain.
01 / Comprendre le contrôle en vol
Le contrôle en vol consiste à mesurer, depuis un aéronef, les signaux qui guident les avions pour vérifier leur qualité et leur précision. Il permet de s’assurer que les indications reçues par les pilotes correspondent bien à la position réelle de l’avion.
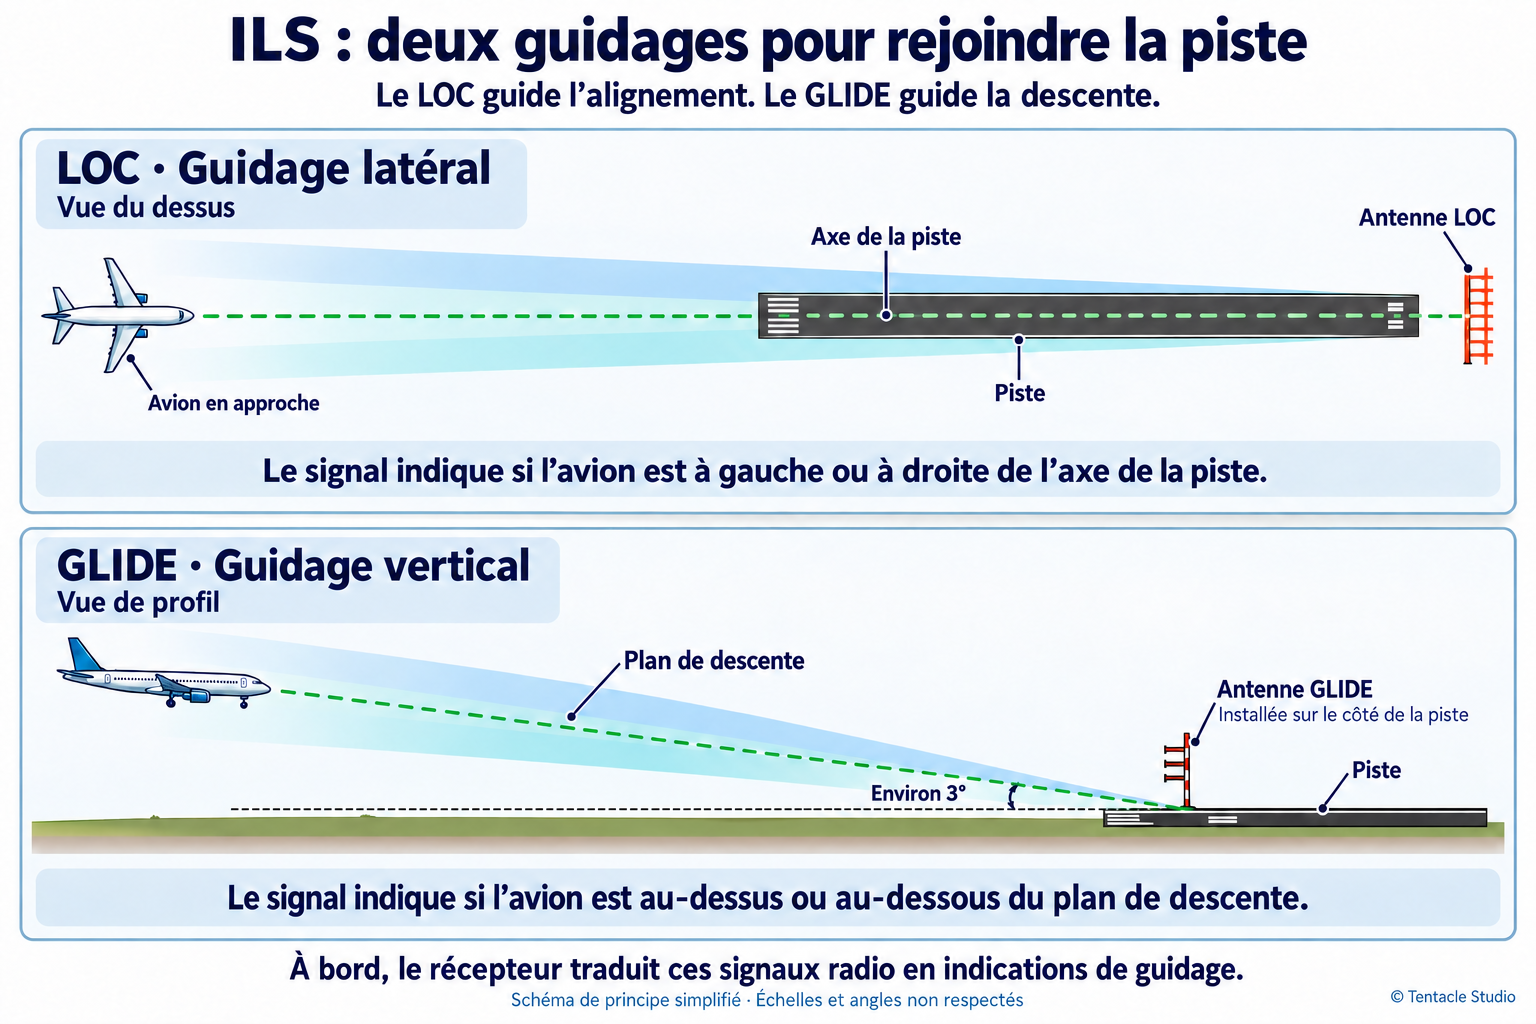
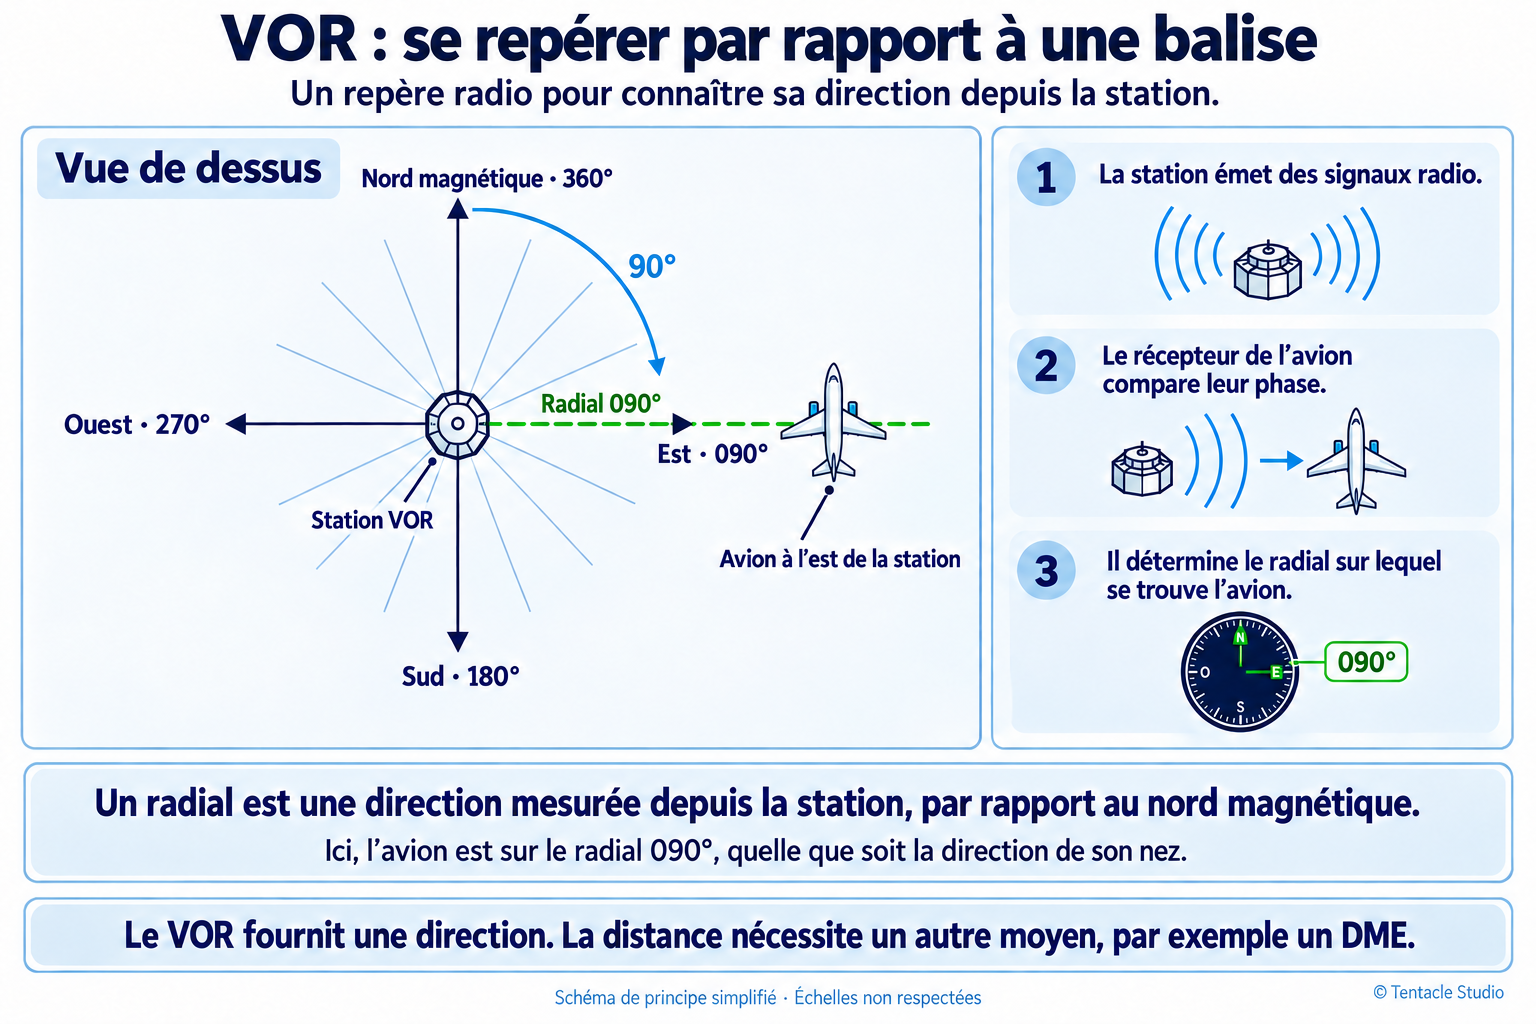
Même à l’ère du GPS, les avions utilisent des équipements de radionavigation installés au sol pour naviguer et atterrir. À proximité d’une piste, l’ILS fournit deux repères complémentaires : le Localizer (LOC) guide l’avion dans l’axe de la piste, tandis que le Glide (GLIDE) lui indique le plan de descente à suivre. Le VOR, lui, joue le rôle d’un radiophare : il permet à l’avion de déterminer sa direction par rapport à une station au sol.
Ces installations font l’objet de contrôles réguliers, traditionnellement réalisés par des avions spécialement équipés. Le projet UFIS (Unmanned Flight Inspection System) vise à effectuer avec un drone certaines de ces mesures, à proximité des installations. Pour les contrôles adaptés à cet usage, le drone peut faciliter la mise en œuvre et limiter le recours aux avions de mesure, avec des économies de carburant à la clé.
Le défi ne se limite pas à faire voler un drone près d’une antenne. Il faut embarquer un ensemble de mesure suffisamment léger, appelé « rover », puis parcourir des points ou des trajectoires définis autour de l’installation. Chaque mesure radio doit être associée à une position et à un instant précis pour pouvoir être interprétée. Une station sol, appelée « base », fournit une référence au positionnement différentiel par satellites (GNSS / RTK), qui permet d’atteindre une précision centimétrique lorsque les conditions le permettent.
L’application UFIS sur tablette accompagne les équipes tout au long de cette chaîne : préparer les trajectoires, configurer les équipements, suivre le vol et les mesures en temps réel, puis analyser et exporter les résultats. Elle fait ainsi le lien entre les équipements sur le terrain et les données nécessaires au contrôle des installations.
02 / L’application en images
Courbes, cartographie, paramètres de vol et données du récepteur : une interface conçue pour passer de la vue d’ensemble au détail d’une mesure.
Faites défiler les captures horizontalement ou utilisez les flèches du clavier.
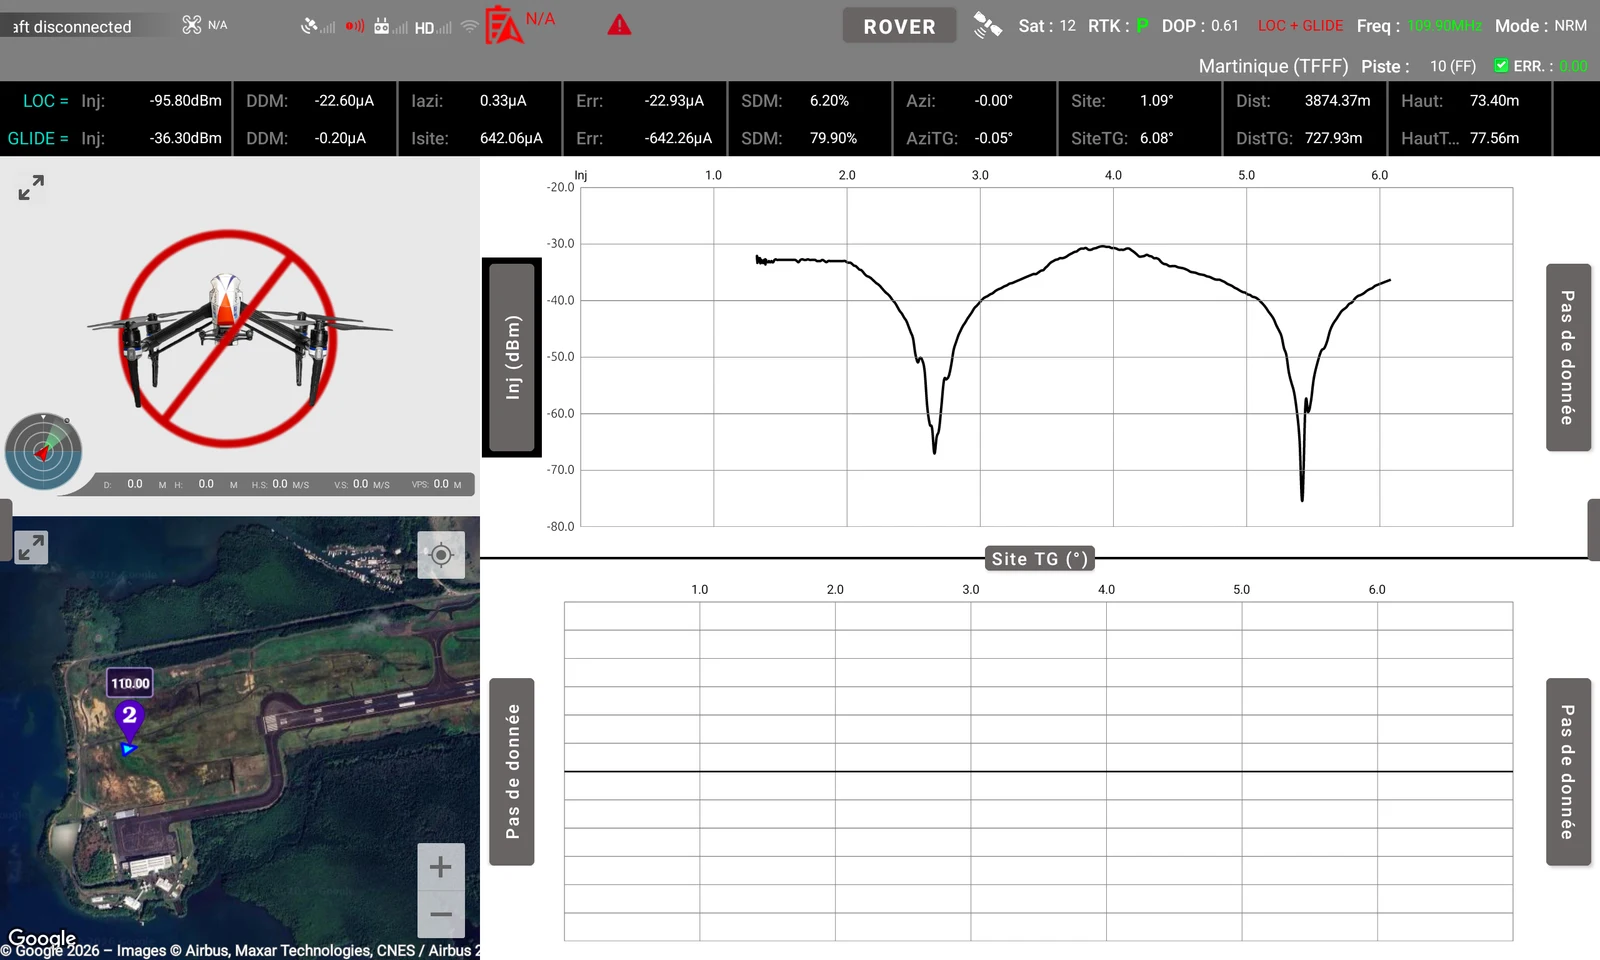
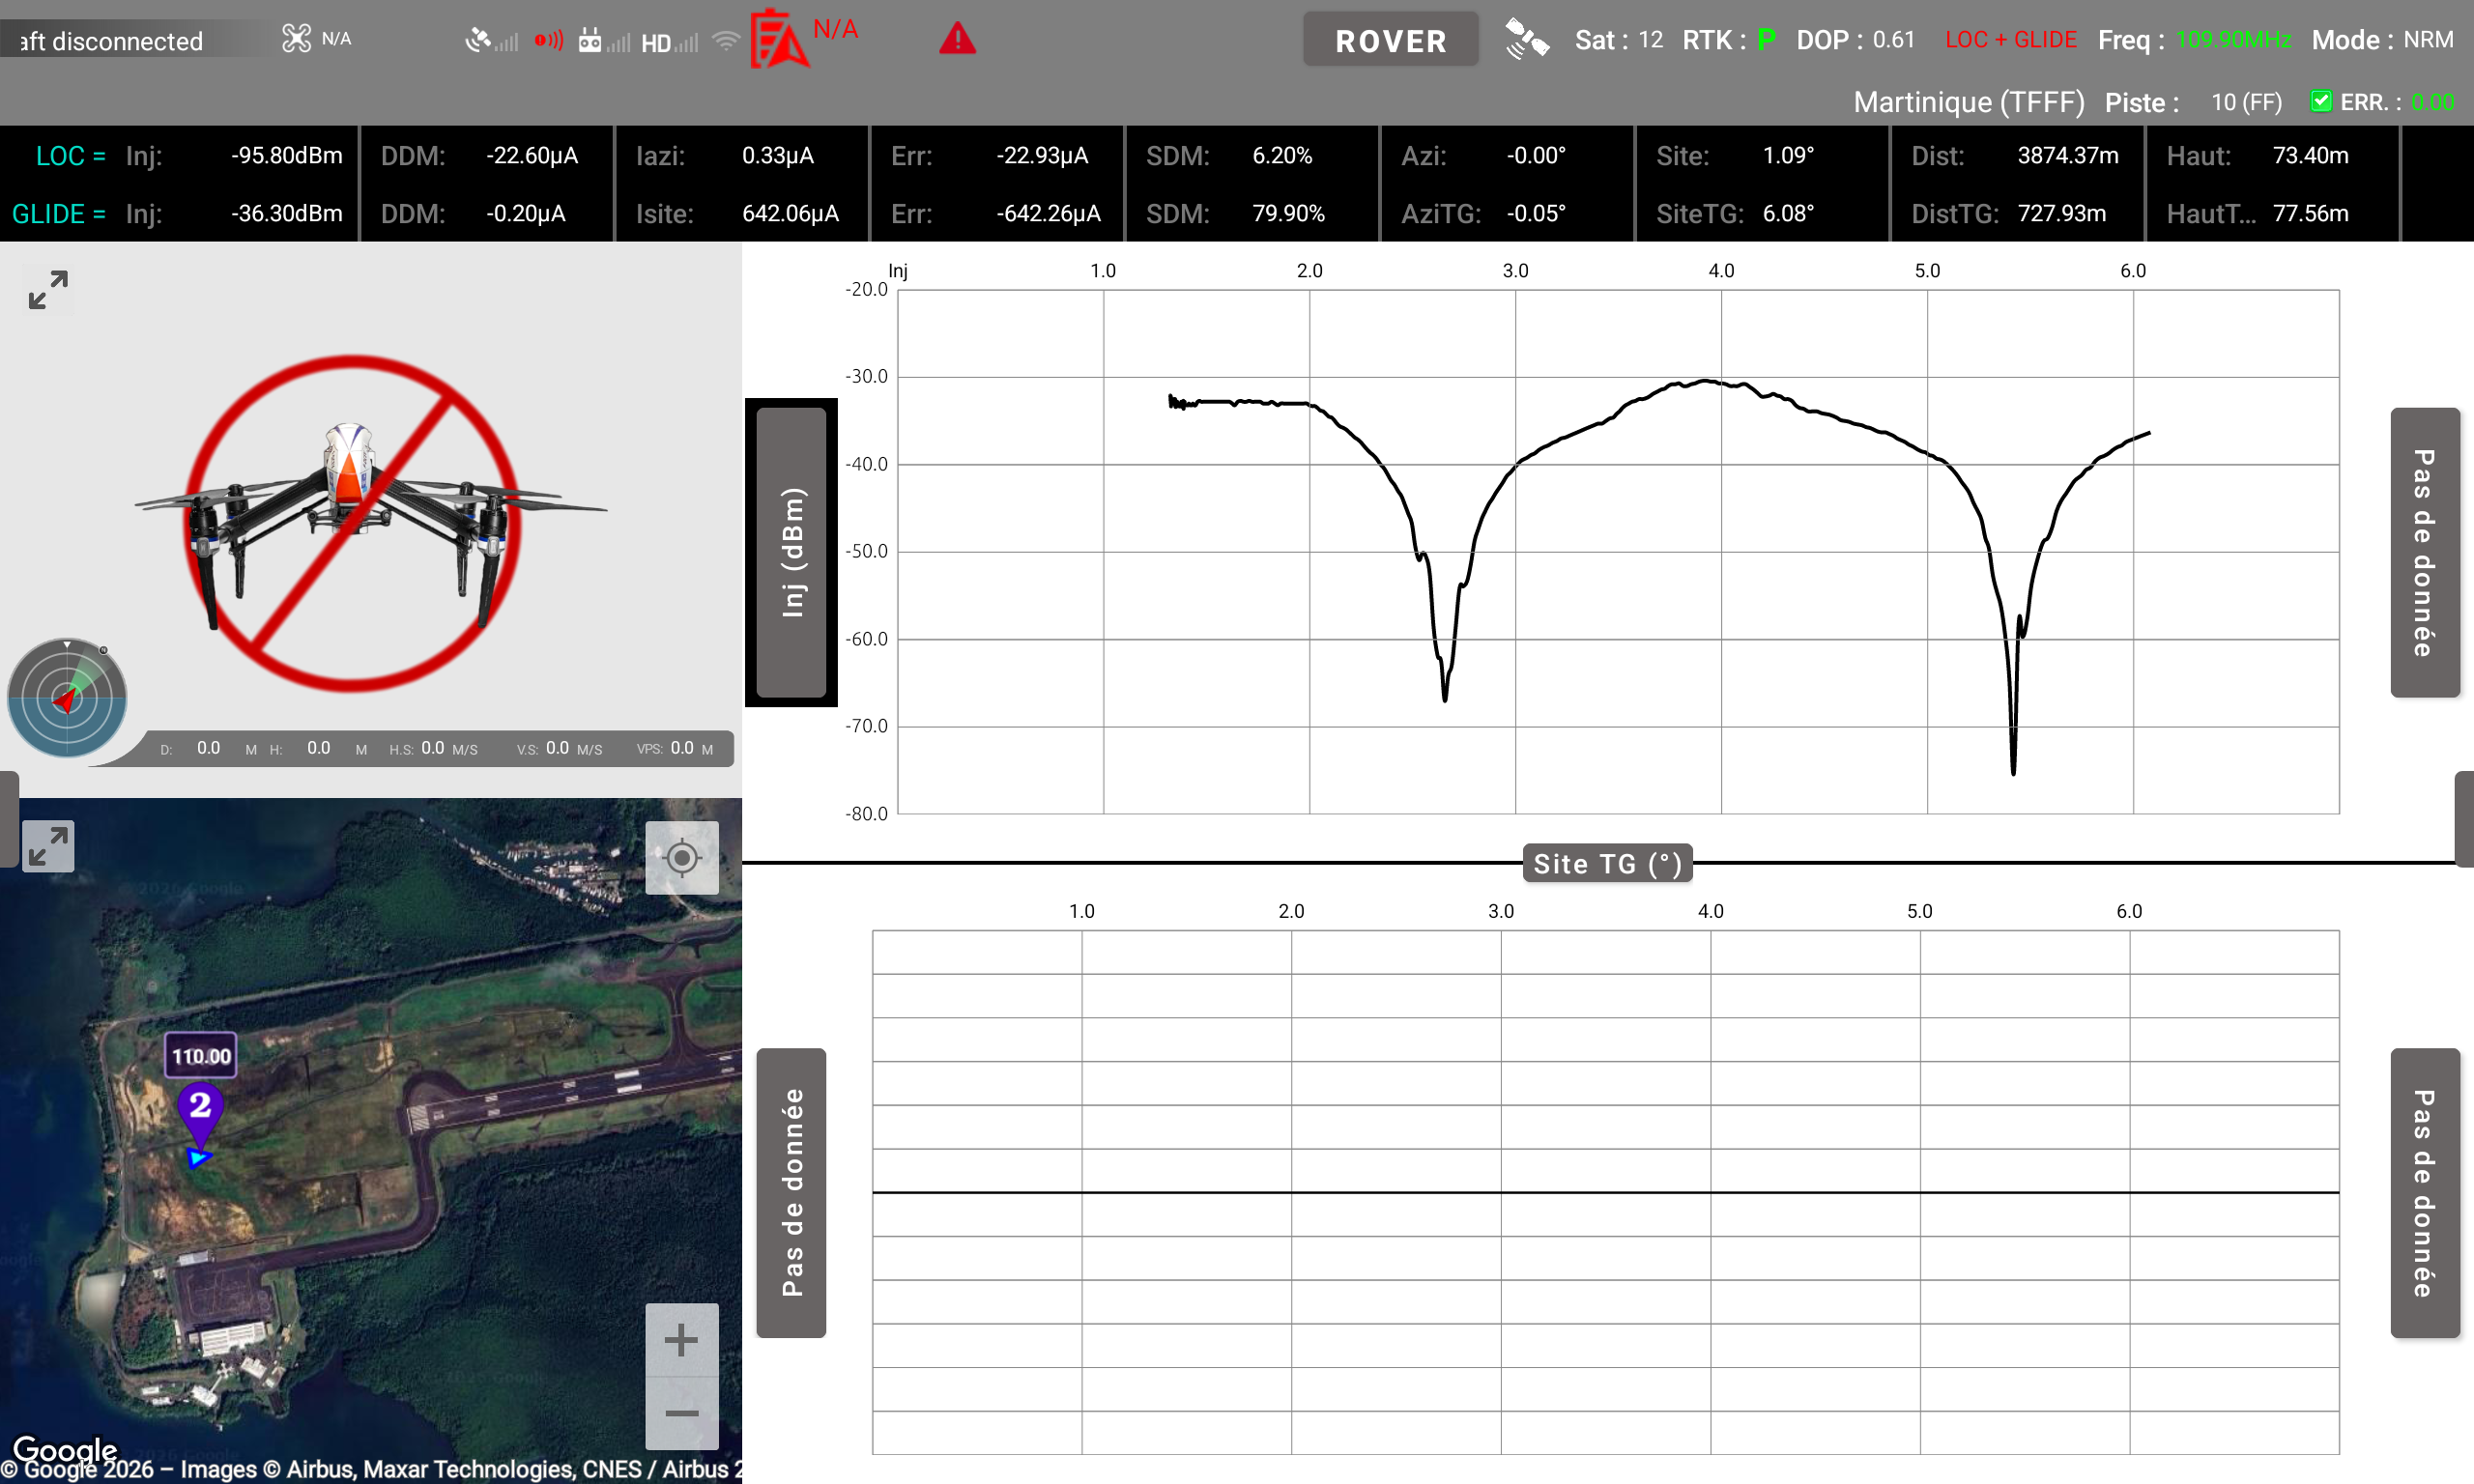
Informations drone et rover, valeurs mesurées en temps réel, courbes, cartographie et retour FPV (ici indisponible car aucun drone n’est connecté) réunis sur le même écran.
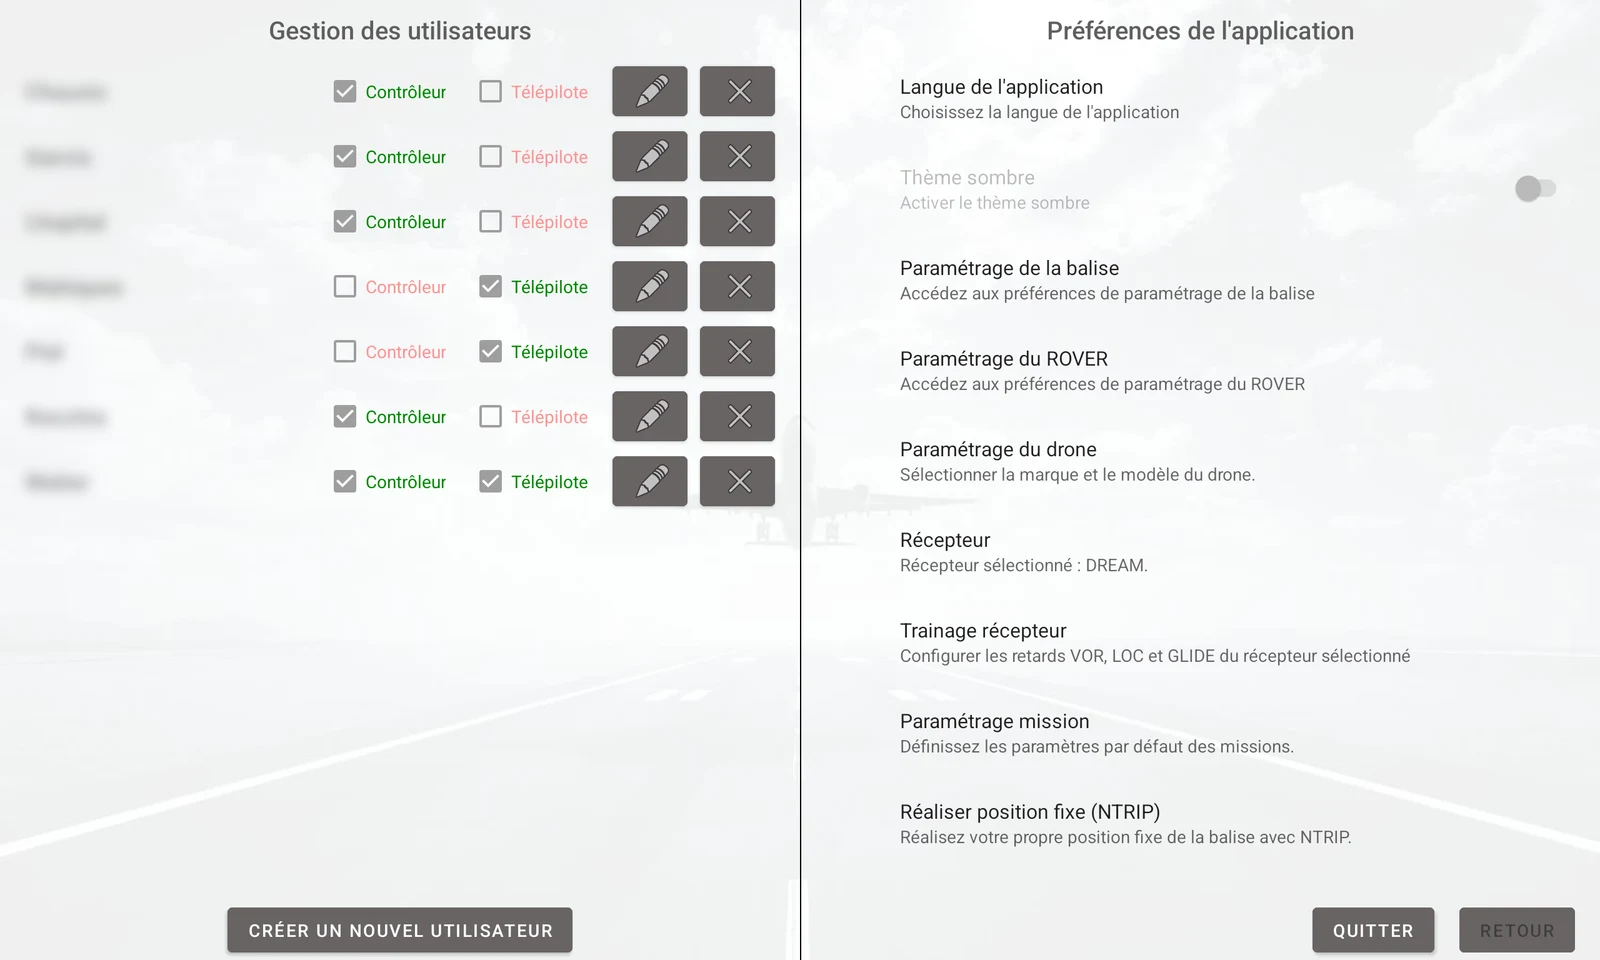
Gestion des rôles de contrôleur et de télépilote, préférences des équipements et paramètres par défaut des missions.
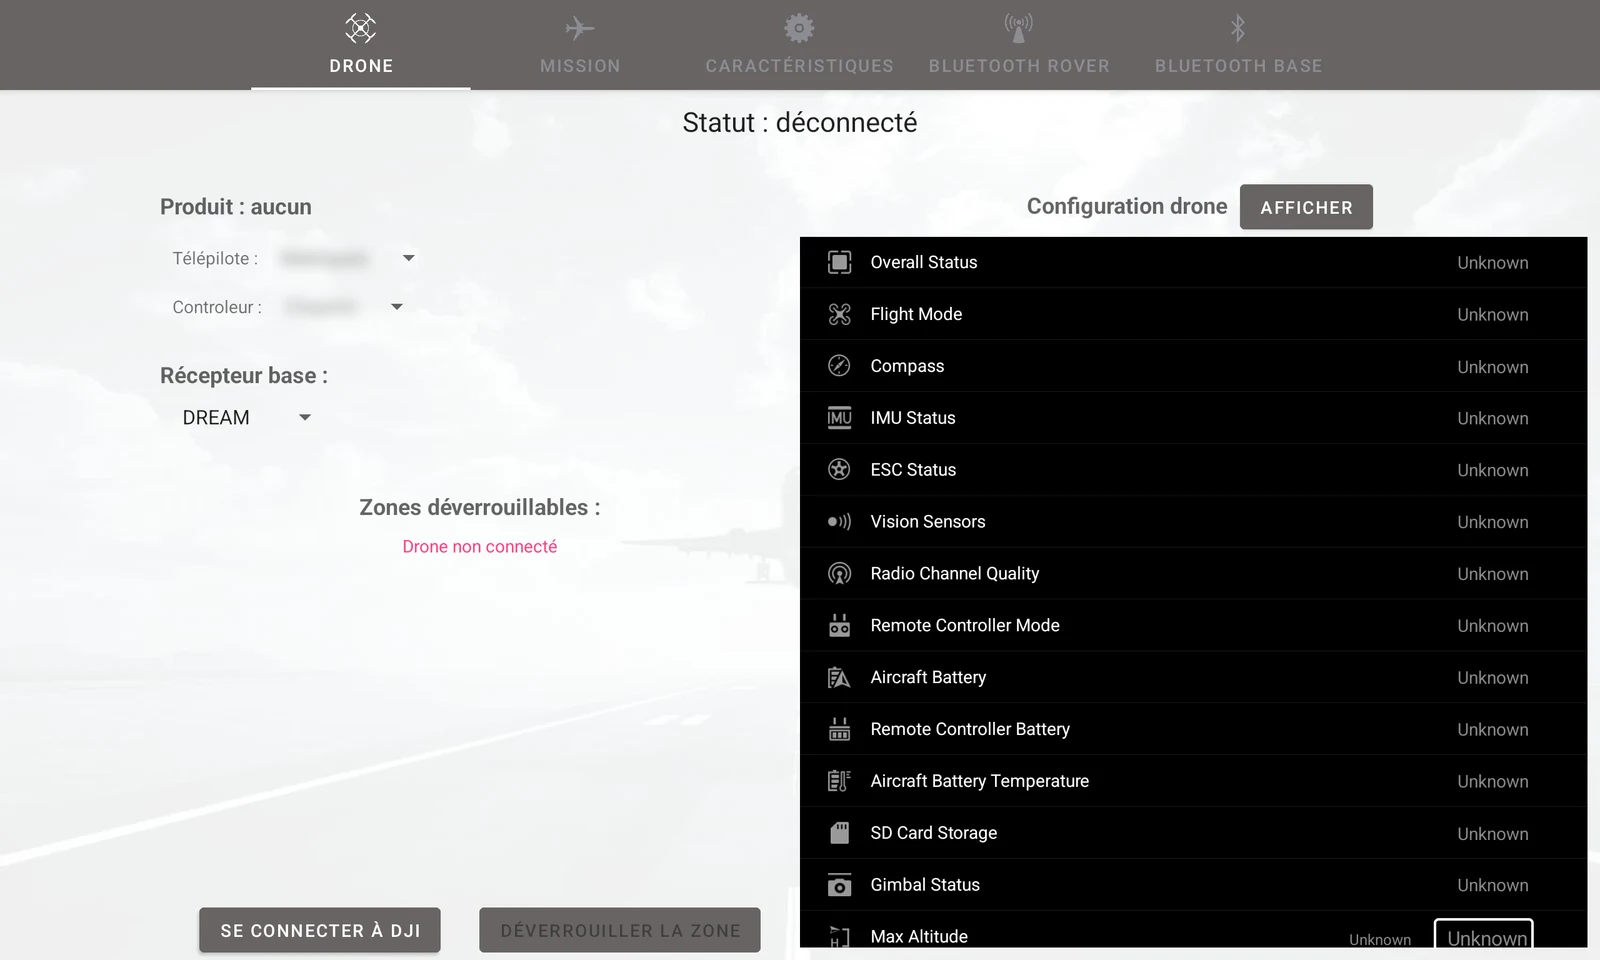
Choix du télépilote, du contrôleur et du récepteur, connexion DJI et consultation du statut des systèmes du drone.
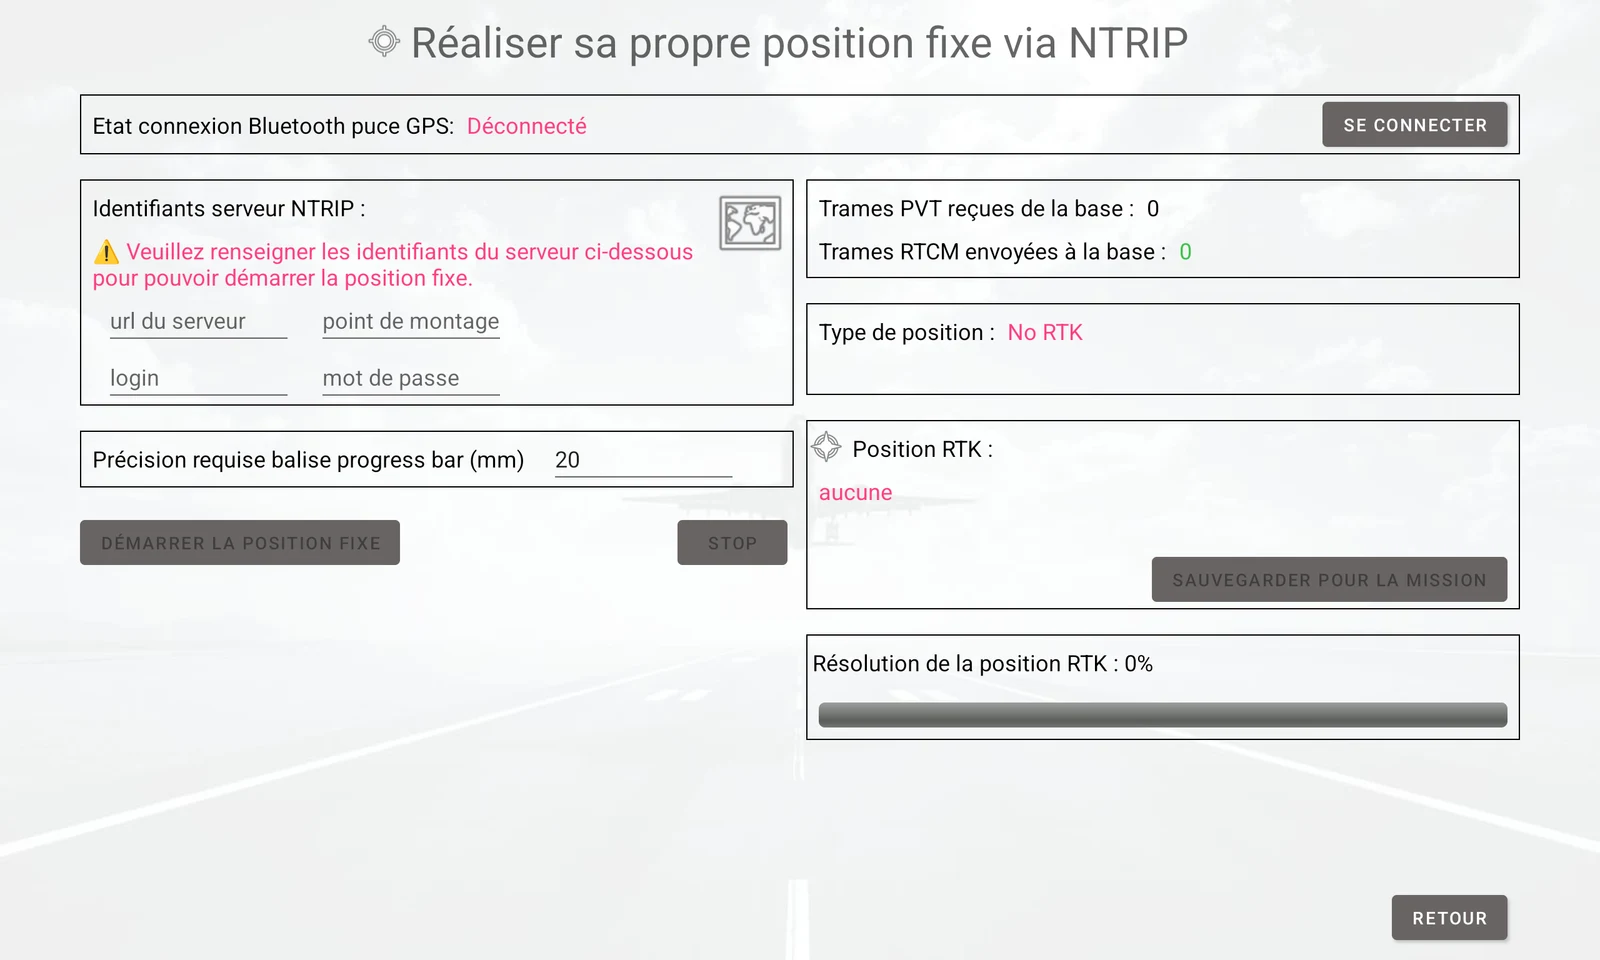
Configuration du serveur NTRIP et de la précision requise, suivi des trames PVT et RTCM, puis sauvegarde de la position RTK pour la mission.
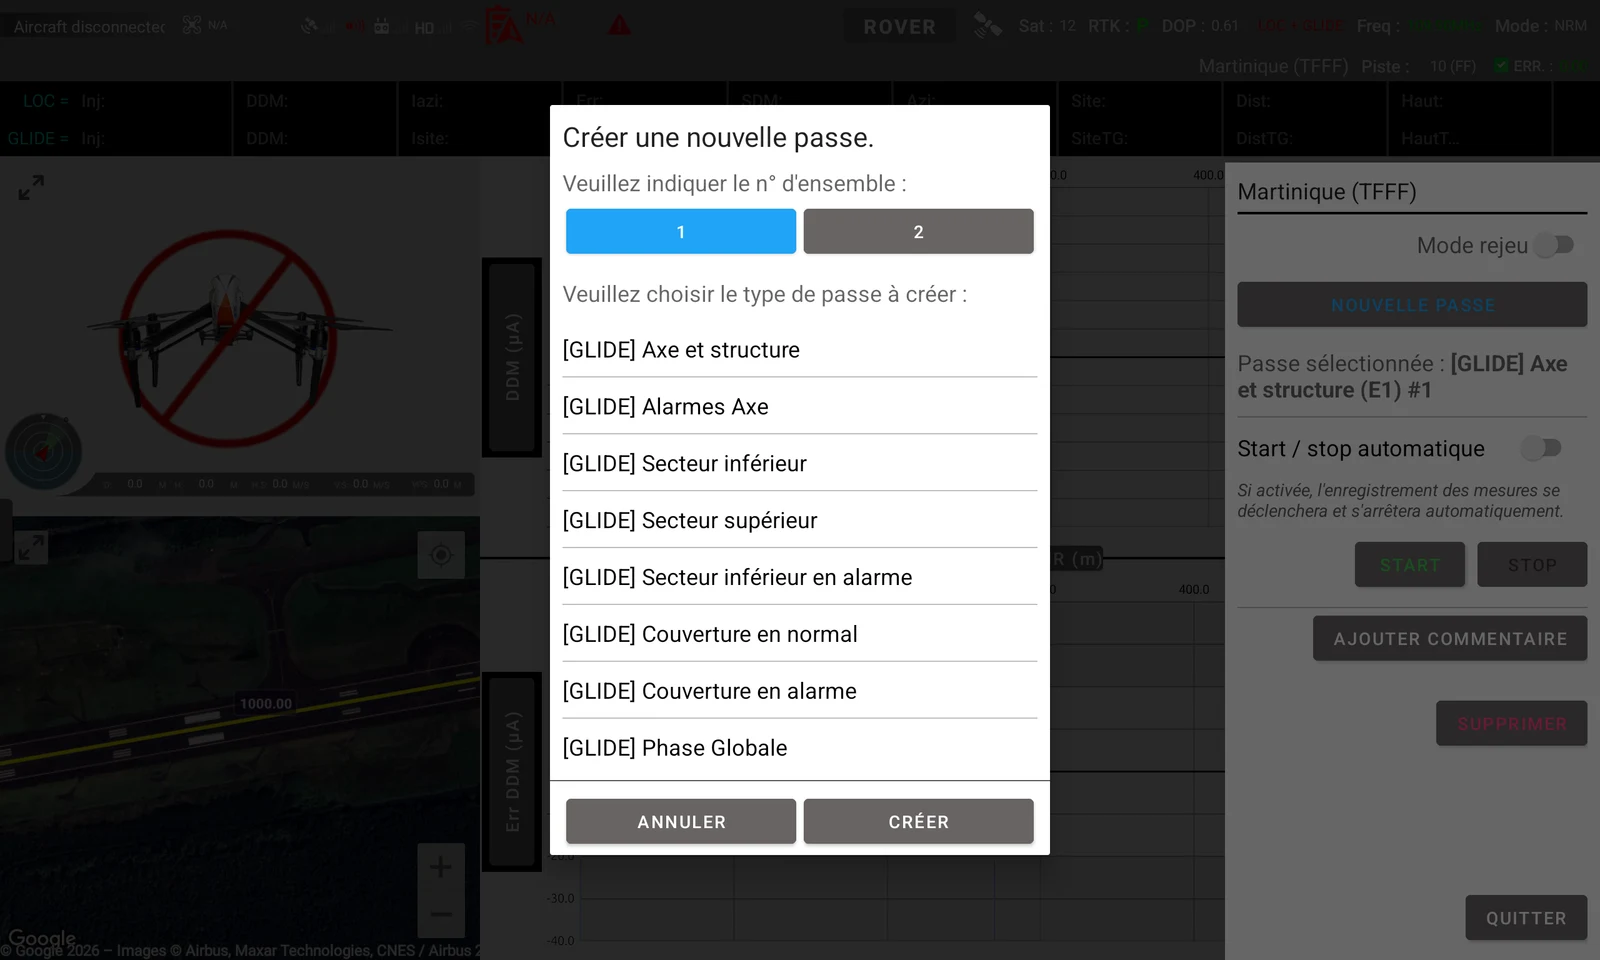
Création d’une nouvelle passe au choix parmi l’ensemble des passes existantes.
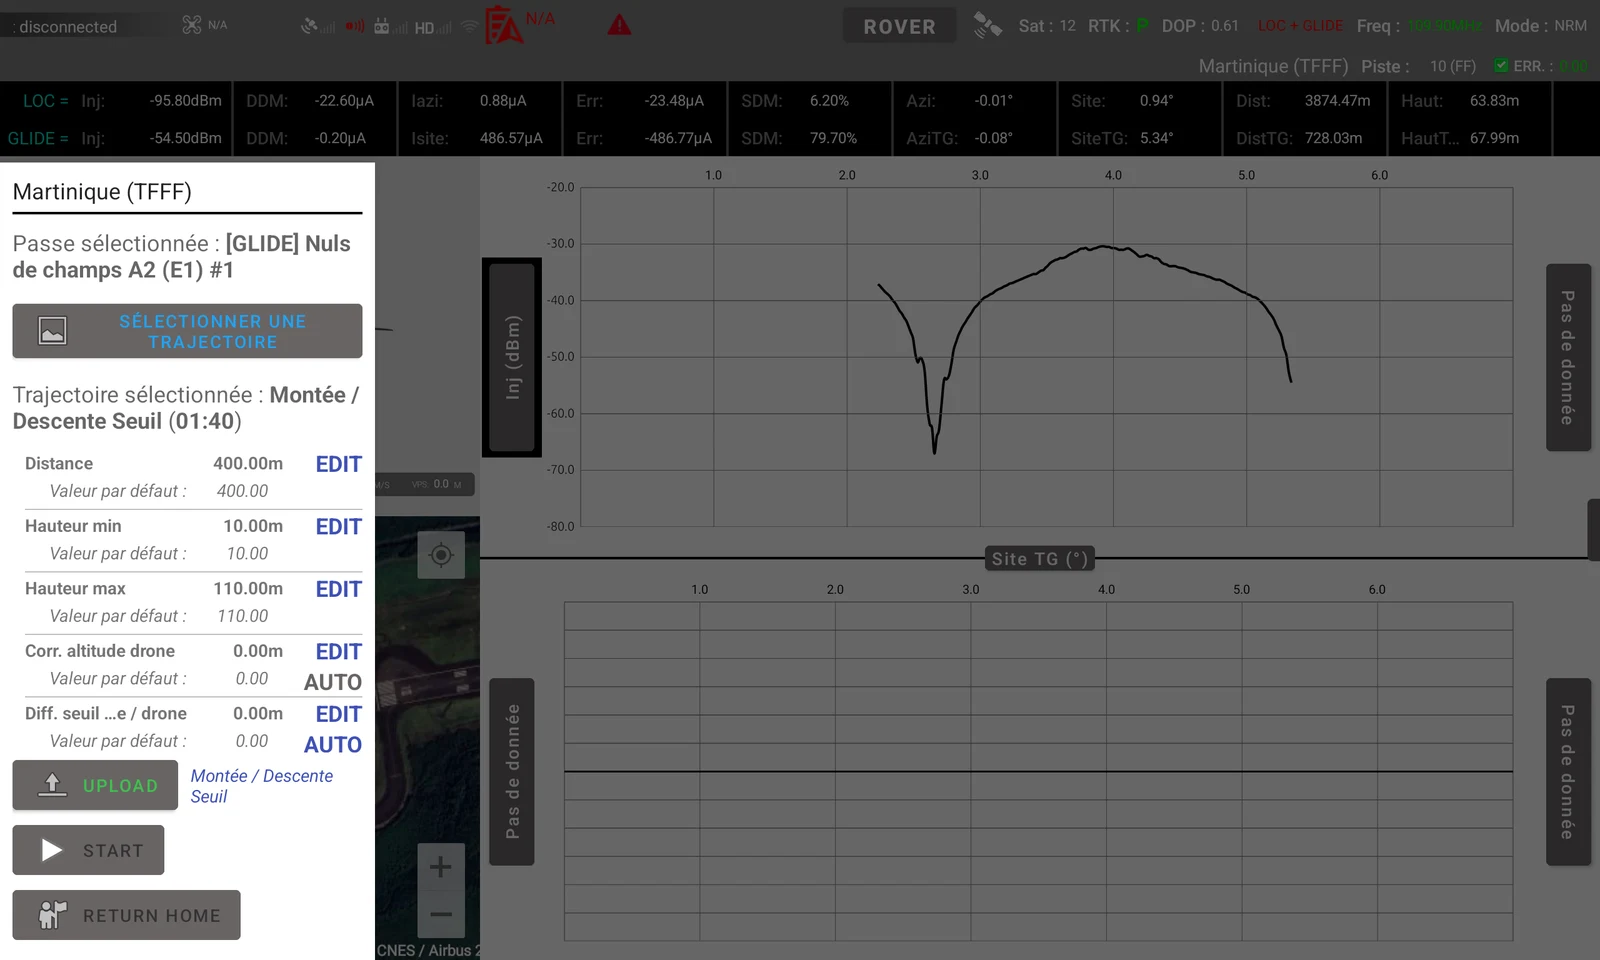
Exemple d’une montée / descente : distance, hauteurs et corrections altimétriques avant le transfert au drone.
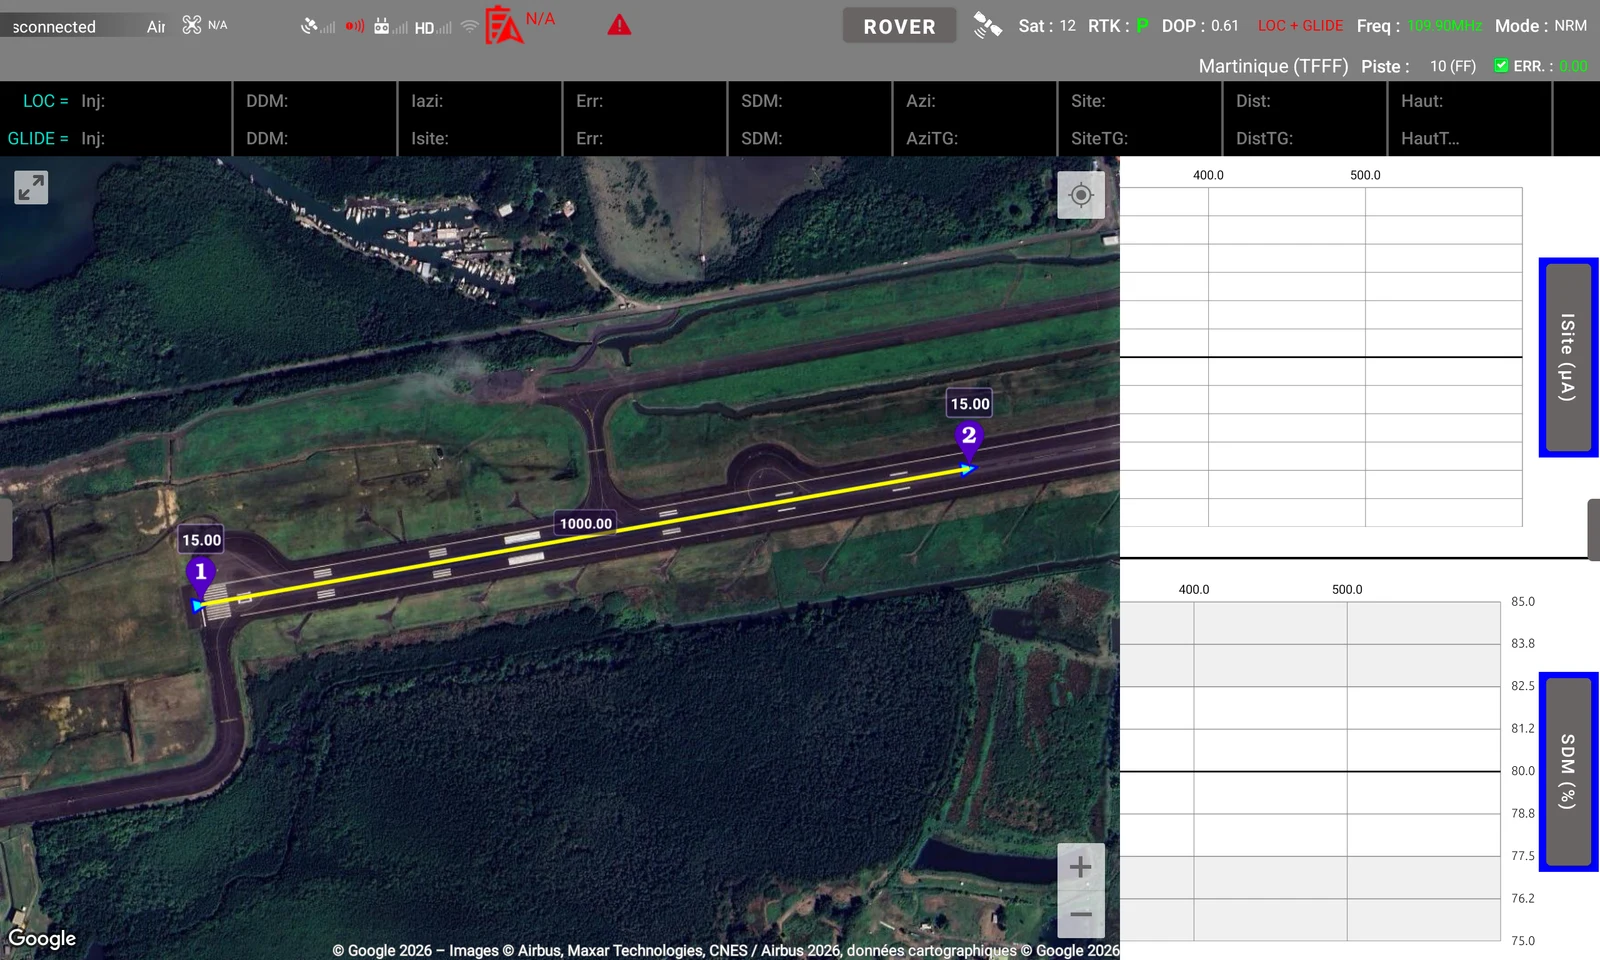
Possibilité d’étendre la vue cartographique par-dessus les autres zones de l’interface afin d’avoir une vision plus confortable du terrain, du drone et de sa trajectoire. Ici, un exemple de trajectoire le long de la piste.
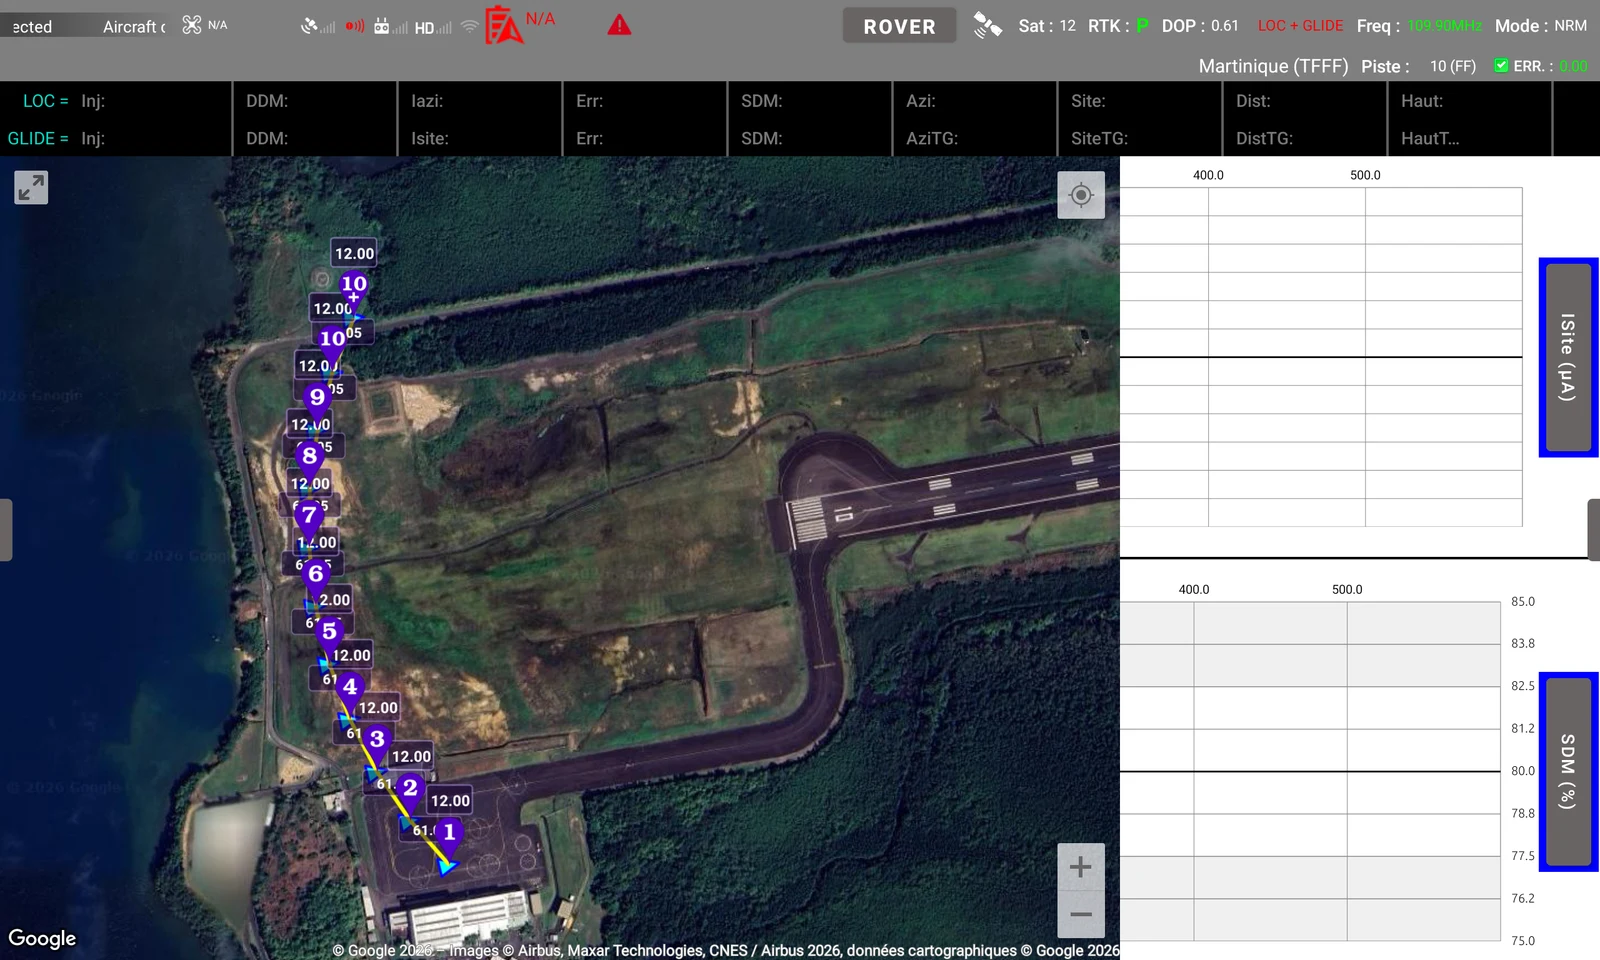
Un second exemple de trajectoire dans la vue cartographique étendue : les points de passage calculés et les segments qui les relient sont affichés sur le terrain.
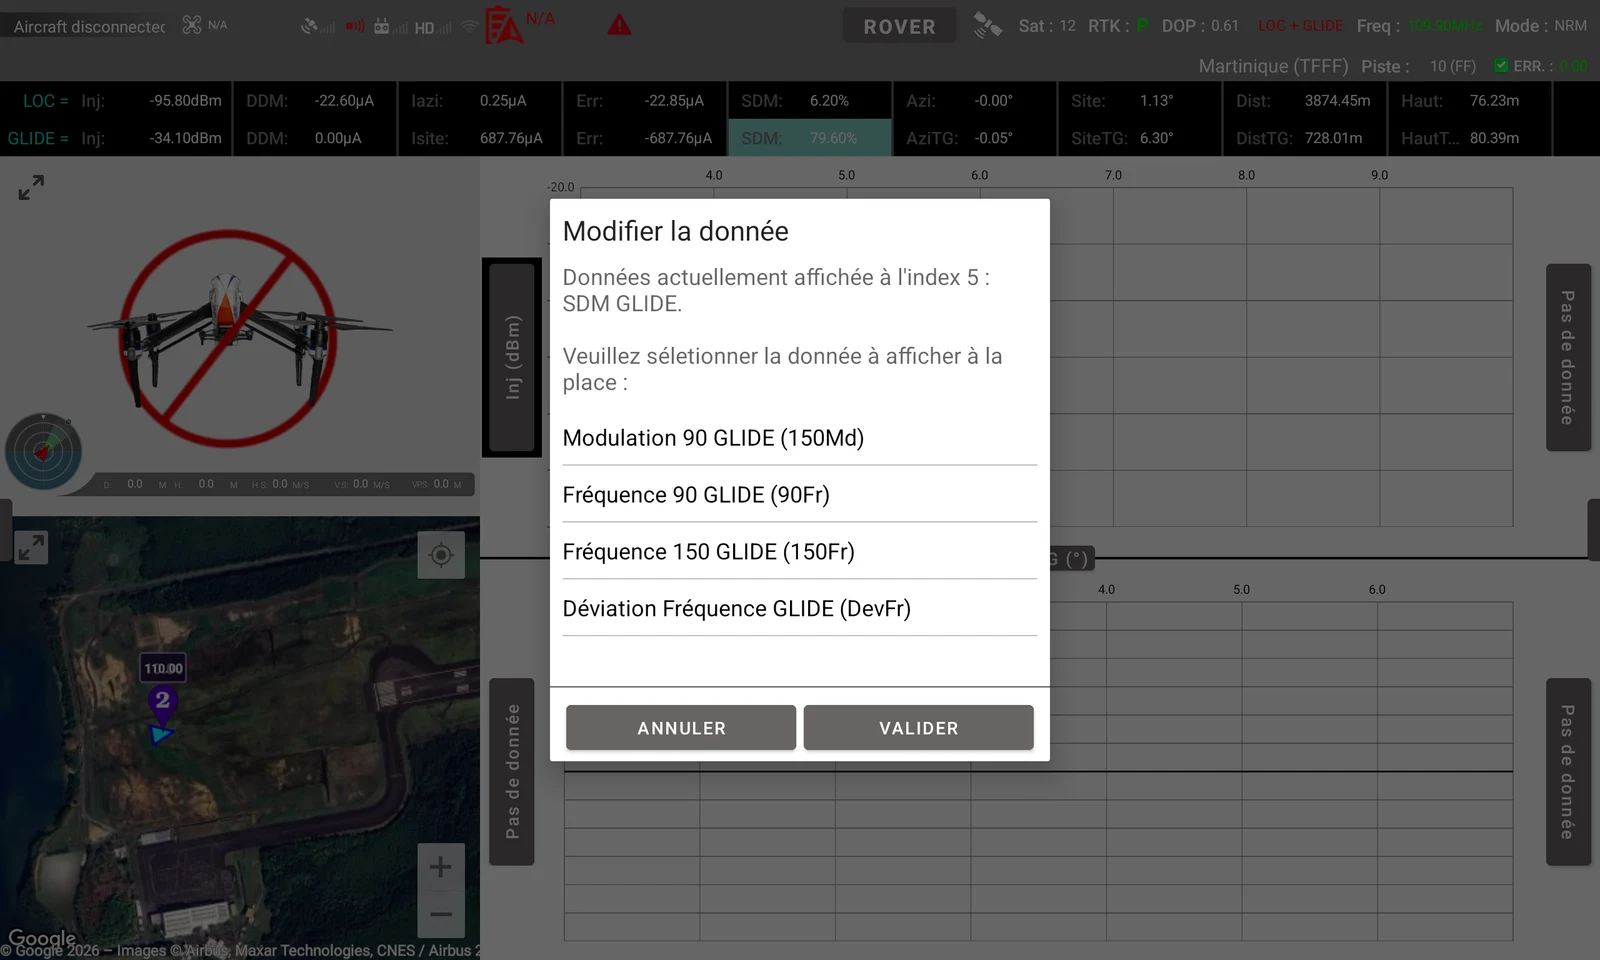
Possibilité de modifier les données affichées dans le bandeau et sur les graphes.
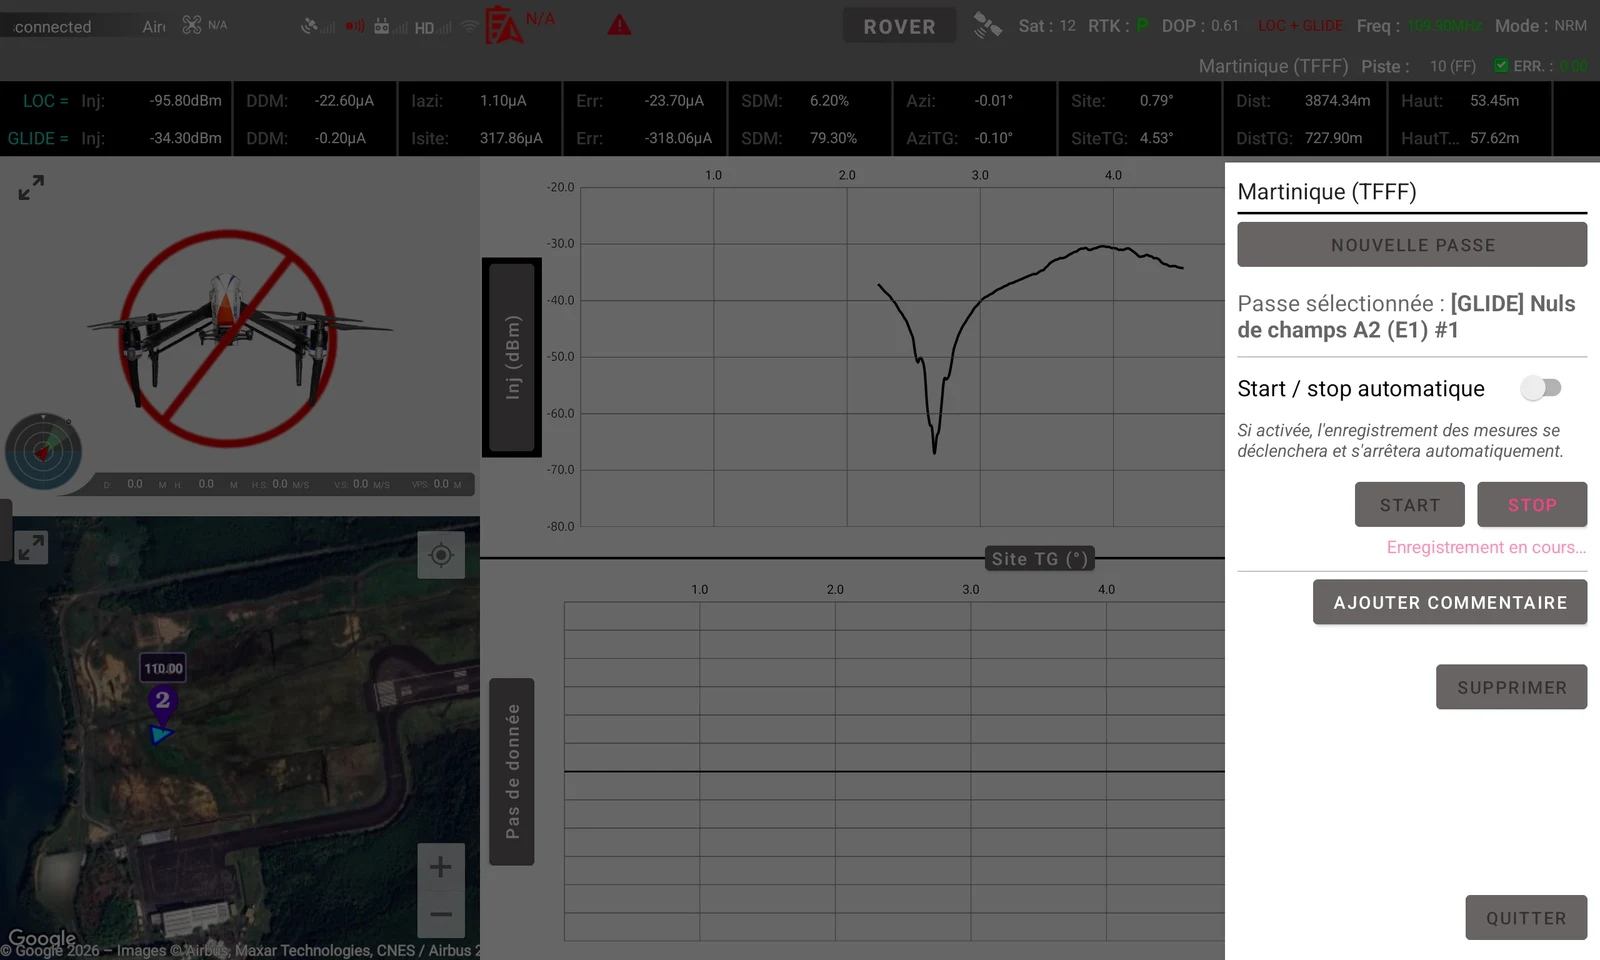
Menu de gestion de la passe : sélection, activation du start / stop automatique au survol du drone, démarrage et arrêt de l’enregistrement des données, ajout de commentaires…
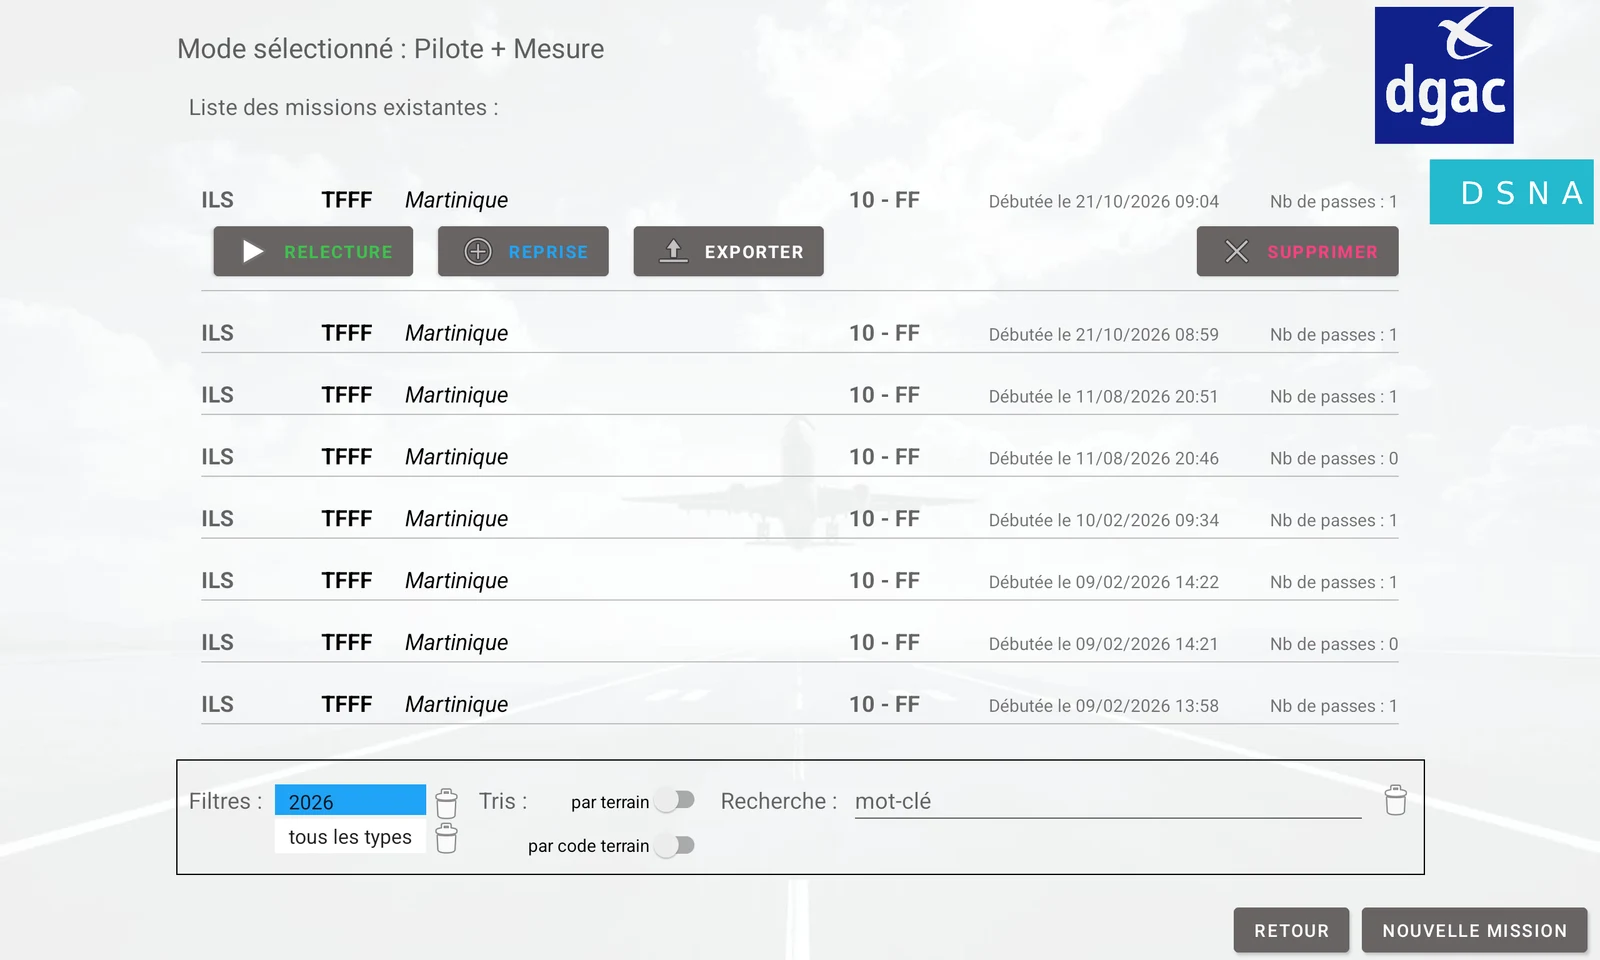
Recherche et filtrage des missions par année, type ou terrain, avec accès à la relecture, à la reprise et à l’export des données.
Captures de l’application. Sur les vues de contrôle, l’aéronef est déconnecté : le retour FPV n’est donc pas affiché.
03 / Le fonctionnel
Le LOC fournit le guidage latéral de l’ILS, le GLIDE son guidage vertical. Le VOR fournit une référence d’azimut. UFIS associe les mesures radioélectriques à la position du drone pour les analyser dans le référentiel de l’équipement contrôlé.
SDK DJI
Réception de la trajectoire calculée, commandes de mission, télémétrie et retour vidéo FPV.
Bluetooth Low Energy
Configuration avant le vol du récepteur de mesure et consultation de l’état de ses services.
Bluetooth
Configuration de la référence GNSS et réception des mesures relayées depuis le rover pendant le vol.
L’opérateur sélectionne le terrain, la piste et l’équipement à contrôler. Les référentiels ILS et VOR récupérés depuis le serveur apportent les coordonnées, orientations, fréquences et caractéristiques nécessaires. La mission conserve son contexte, ses participants et les paramètres utilisés. Trois modes d’utilisation permettent de travailler en pilotage seul, en mesure seule ou en pilotage et mesure combinés.
À partir du type de passe et de la trajectoire choisie — orbite, demi-orbite, radiale, traversée, montée / descente ou approche sur le plan — UFIS calcule les points de vol en latitude, longitude et altitude. Distances, hauteurs, vitesse et corrections altimétriques permettent d’adapter le parcours au terrain. La trajectoire est ensuite transmise au drone via le SDK DJI, avec les commandes de démarrage, d’arrêt et de retour au point de départ.
Avant la mission, la connexion au rover permet de régler le mode de réception, notamment LOC ou GLIDE, et la fréquence, puis de vérifier les services embarqués : BLE, GPS, carte SD et récepteur. La station sol est configurée séparément avec sa position GNSS de référence.
Pour obtenir une position de référence centimétrique, UFIS intègre un client NTRIP. Il transmet la position au serveur au format NMEA GGA, reçoit les corrections RTCM et les relaie au récepteur GNSS. L’opérateur suit la qualité de la solution RTK, enregistre la position obtenue et peut la transmettre à la station sol.
Pendant le vol, la station sol relaie les trames du rover vers l’application. UFIS décode les données de radionavigation et de positionnement, associe les trames NAV et GPS, réalise les calculs et alimente les valeurs numériques ainsi que les graphes.
L’opérateur choisit les grandeurs affichées et les axes des courbes : DDM, SDM, niveau reçu, erreur, azimut, site ou distance selon le contrôle réalisé. La position du drone sur Google Maps et la vue FPV complètent cette lecture. Les passes peuvent être enregistrées, avec un déclenchement manuel ou automatique et des commentaires de contexte.
Les missions et leurs mesures sont conservées localement. Une passe enregistrée peut être rejouée au rythme réel ou en accéléré pour retrouver l’évolution des courbes et de la position au cours du vol.
L’opérateur peut invalider des plages de mesures directement sur les graphes, puis revenir sur cette invalidation. Les données restent identifiées comme invalides et sont exclues des calculs concernés : une mesure perturbée ou hors du périmètre utile ne doit pas fausser l’analyse de la passe.
En fin de passe, les calculs métier exploitent les mesures retenues et les caractéristiques de l’installation. Selon le type de contrôle, ils portent notamment sur les moyennes d’erreur DDM et de SDM, les secteurs LOC et GLIDE, les sites caractéristiques du GLIDE, l’erreur VOR, les taux de modulation et l’indice FM.
L’export associe un fichier XML décrivant la mission, son équipement et ses paramètres à des fichiers CSV contenant les données de chaque passe. Il permet de poursuivre l’exploitation des résultats avec leur contexte de mesure.
04 / La technique
L’application est développée en Android natif, en Java. Son architecture sépare les communications, le décodage, les calculs, la persistance et l’interface pour faire évoluer chaque partie au rythme des besoins métier et du matériel.
Le parcours d’une mesure dans l’application
Une interface de tablette fondée sur les composants Android et une intégration directe des SDK et interfaces matériels. Les traitements de réception, de calcul et d’enregistrement s’exécutent dans des threads dédiés, séparés du thread de l’interface.
Des gestionnaires distincts pour le Bluetooth classique et le BLE. La bibliothèque de communication série a été adaptée aux échanges binaires ; des décodeurs prennent en charge les trames de mesure et les messages du récepteur.
Le SDK DJI assure la communication avec le drone. Google Maps porte la cartographie. GeographicLib intervient dans les calculs géodésiques.
La base embarquée ObjectBox conserve toutes les données de l’application. Aucune connexion à un serveur n’est nécessaire pour utiliser l’application.
Une bibliothèque de graphes intégrée au projet et adaptée aux usages de contrôle.
Les rapports de crash et les erreurs remontées facilitent le diagnostic des incidents rencontrés sur le terrain. Des variantes de développement, de test et de livraison permettent de distinguer les versions et leurs retours.
Cette mission mobilise autant la compréhension des passes et des grandeurs radioélectriques que la maîtrise des communications matérielles, de la géodésie et des flux de données temps réel. C’est cette continuité entre le besoin opérationnel et son implémentation que j’apporte aux projets.
Échangeons sur votre projet